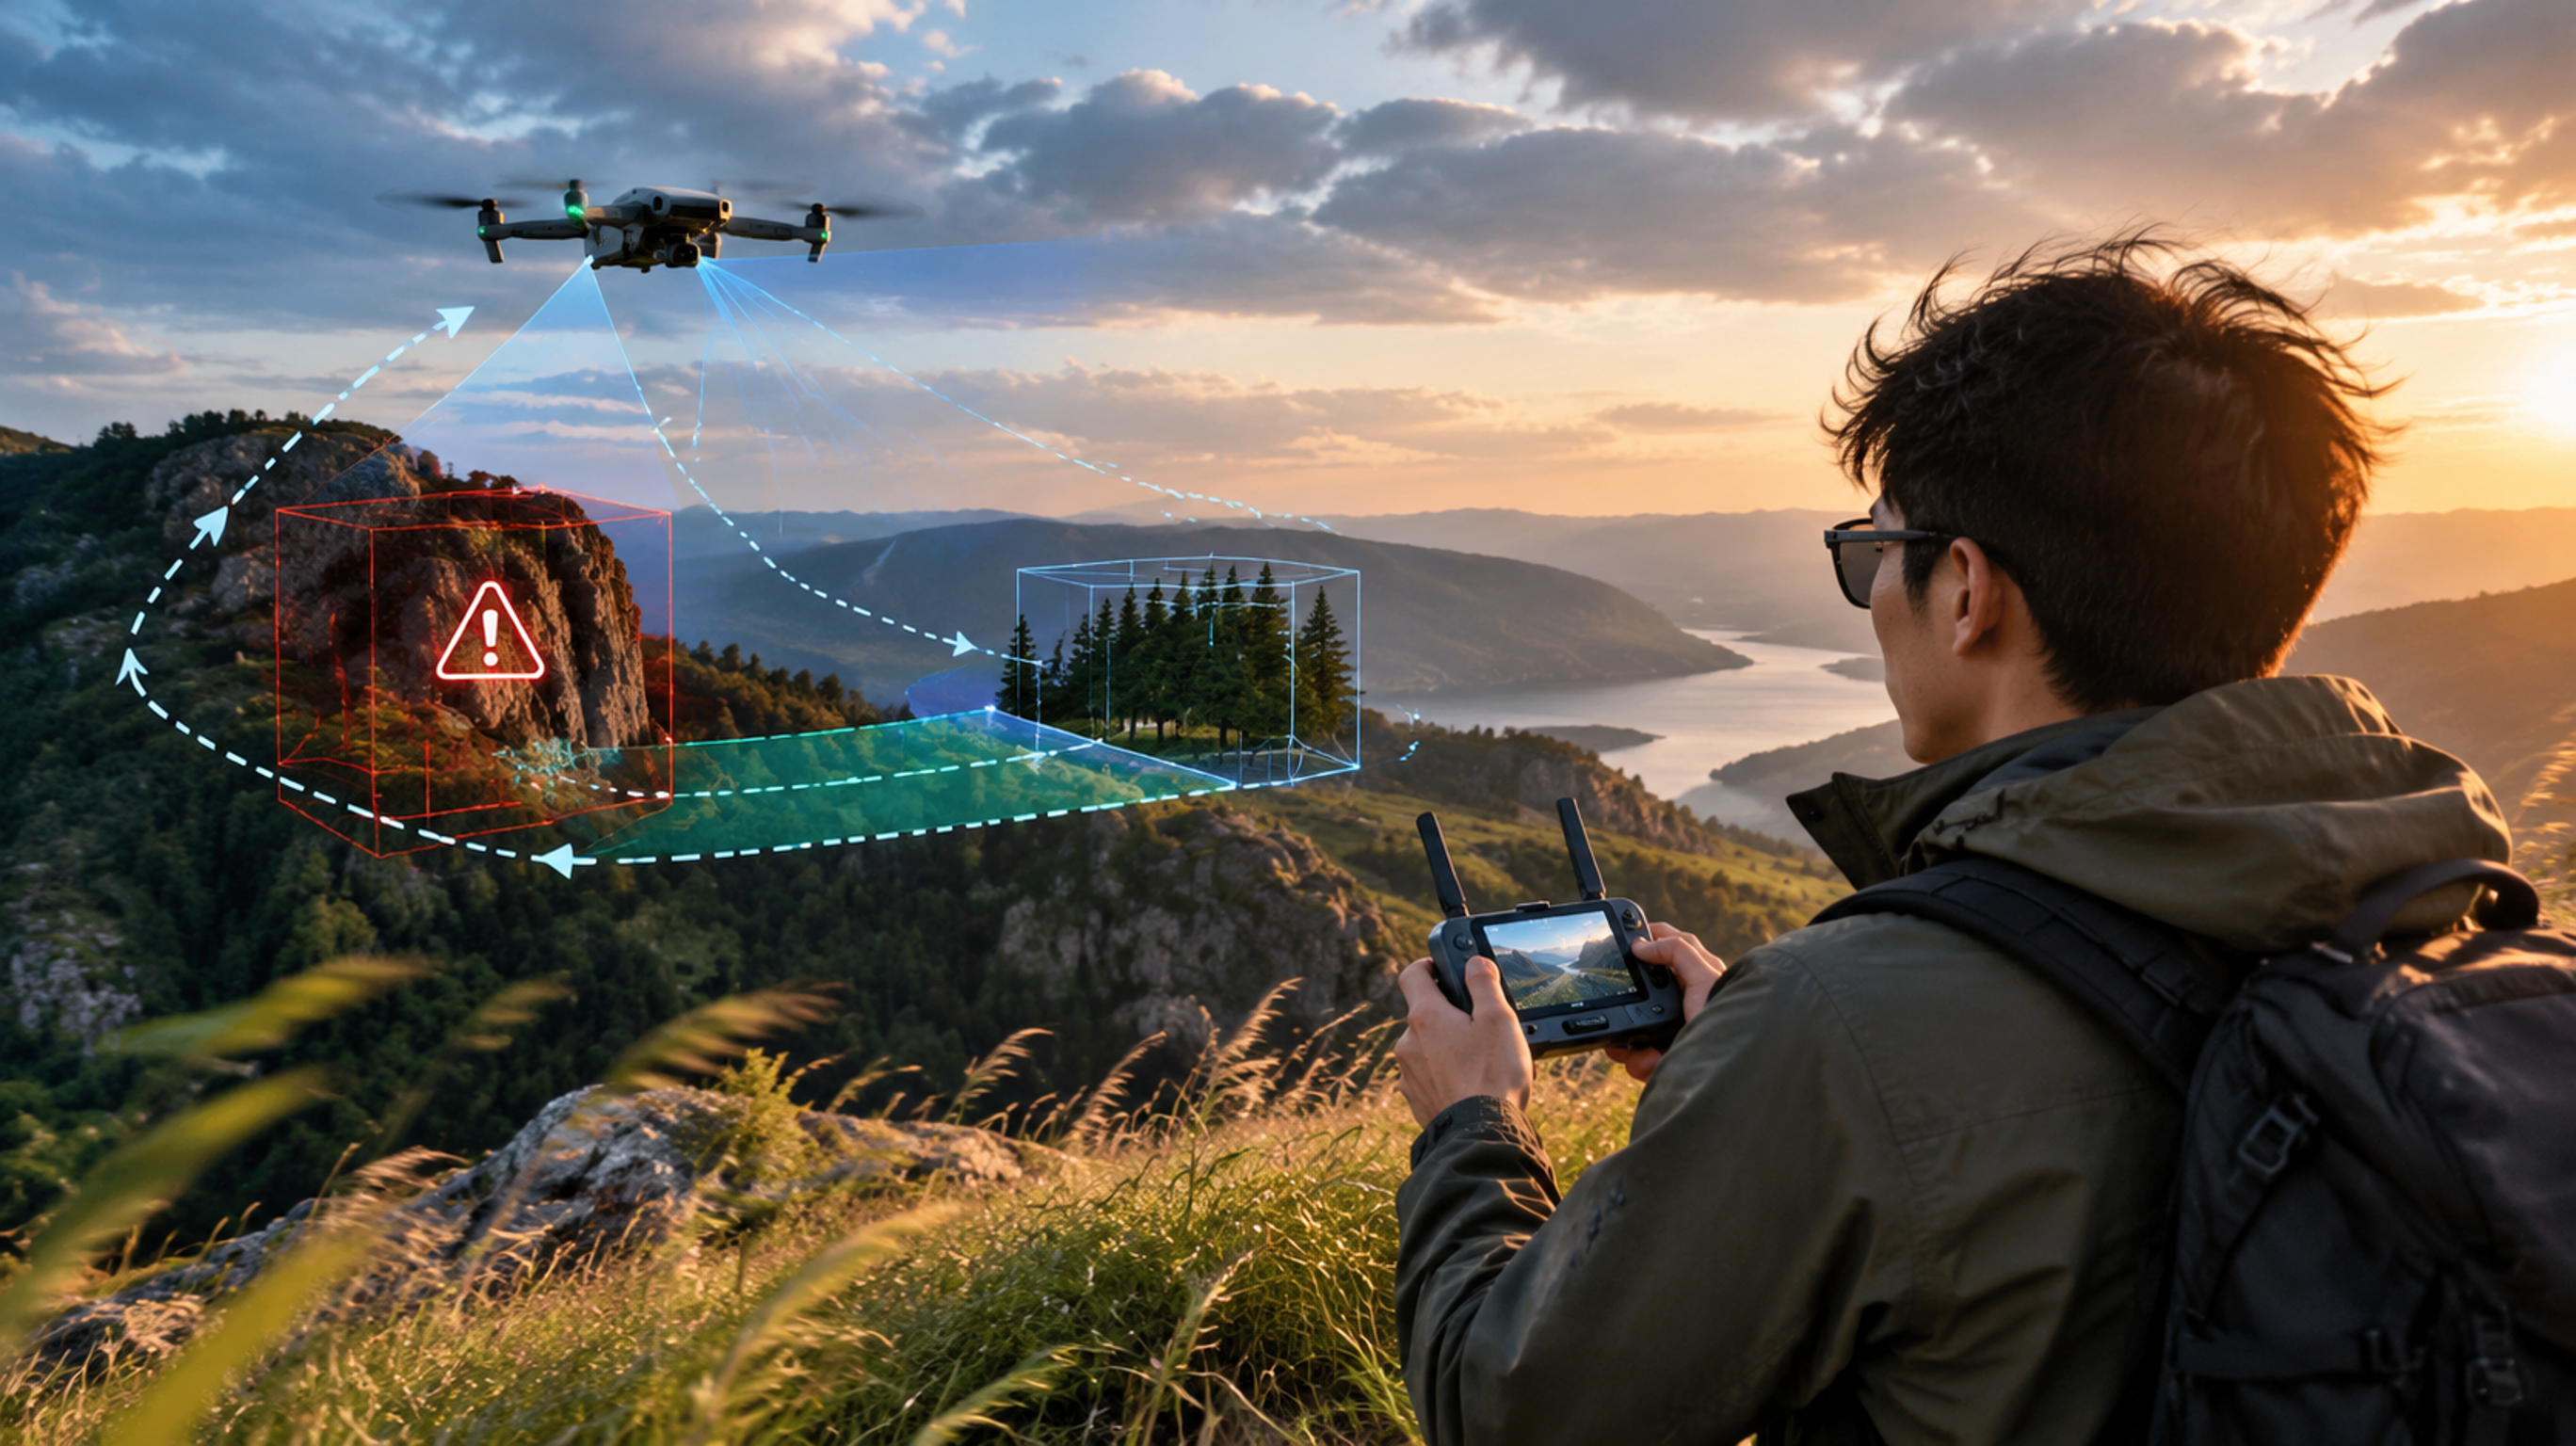
很多人选消费级航拍设备,第一反应是“看参数、看镜头、看有多清晰”。但真正决定你航拍安全感的,往往是三个更朴素的点:避障、云台结构与抗风、以及电池真实续航(尤其返航冗余)。这三项不过关,越拍越不敢飞。
1)避障别只看“全向”,更要看“复杂场景敢不敢判”
同样叫“全向避障”,体验差距会非常大。原因不是它有没有传感器,而是它在复杂环境里能不能做出正确决策。
你可以用下 ...
很多人选消费级航拍设备,第一反应是“看参数、看镜头、看有多清晰”。但真正决定你航拍安全感的,往往是三个更朴素的点:避障、云台结构与抗风、以及电池真实续航(尤其返航冗余)。这三项不过关,越拍越不敢飞。
1)避障别只看“全向”,更要看“复杂场景敢不敢判”
同样叫“全向避障”,体验差距会非常大。原因不是它有没有传感器,而是它在复杂环境里能不能做出正确决策。
你可以用下面这套“买前/试飞自测”去判断它到底靠不靠谱:
侧向与斜向的细障碍:树枝、铁丝、路牌边缘、稀疏灌木这类“细、斜、反光不稳定”的东西,最容易漏检。重点不是它能不能“看见”,而是它会不会在跟拍时及时减速、绕行或刹停。
逆光与明暗切换:从阴影飞向强光、或者夕阳逆光穿过树梢,这时候视觉感知压力最大。能稳住的机型,通常在融合感知与算法决策上更成熟。
贴地与贴墙的低空飞行:低空草地、碎石地、坡面,容易让飞机误判高度或速度,进而影响刹停距离与绕行路径。
2026 这一波更新里,你会看到更多“视觉 + ToF + 毫米波”等融合思路。对用户来说不必死背原理,记住一句话就够:传感器堆得再满,关键是复杂场景下的“识别 + 决策”是否稳定一致。试飞时别只在空旷地“绕两圈”,要刻意找有树、有栏杆、有阴影切换的路段做低速跟拍测试。
2)云台与抗风:别追“看起来很稳”,要看“风里还能不能稳”
很多“果冻感”并不来自你操作失误,而是风、机身微振、云台结构与增稳策略叠加的结果。尤其在户外高动态风里,问题会被放大:你以为自己拍到的是大片,其实回家发现像“手机防抖开过头”。
实用的判断方式不是背参数,而是做三件事:
同一高度悬停 20-30 秒:看画面边缘是否有细微抖动、呼吸感漂移,尤其是地平线和建筑线条。
有风时做慢速横移:横移最考验增稳与结构一致性。如果画面出现规律性波纹或轻微“弹簧感”,大概率是微振管理没做好。
急停后看恢复速度:推进—急停—再悬停,画面从抖动到稳定的恢复时间越短,越适合真实跟拍。
这里的核心不是“完全不抖”(户外不现实),而是:抖动是不是可预测、可控制、且回放不会毁片。
3)电池别被“标称续航”哄住:你需要的是返航冗余
最容易让人焦虑的不是“飞不久”,而是“不知道还能不能安全回来”。同一块电池,标称时间好看,但在风里、低温、频繁加减速、跟拍拉升时,掉电会明显更快。
建议你把续航拆成三段来看:
可用航拍时间:从起飞到你准备收工之前的时间(不是飞到 0)。
返航安全冗余:你愿意留多少电量作为“迷路、逆风、降落点变化”的保险。
最坏情况预案:图传卡顿、返航路径受限、临时换降落点,你还能不能稳稳落地。
实操上,给自己定一条简单规则:
不等系统“电量不足返航”才行动,而是在你还“从容”的时候决定回。
在有风、跟拍、低温这些场景里,把返航冗余留得更大,你会明显更敢飞。
4)图传稳定性:比“最远距离”更重要的是“不断流、不断控”
多数人不需要飞到极限距离,但几乎所有人都怕这两件事:
画面突然卡顿/黑屏,判断不了姿态与环境
延迟突然变大,操作变得“拖泥带水”
选机和试飞时,关注这几个更贴近真实体验的点:
你常拍的环境里(树林边、建筑旁、山谷)是否容易掉帧
近距离低空穿行时是否会突然延迟变大
信号变差时的策略:是逐步降画质保持控制,还是直接断崖式不可用
你要的不是“看上去很强的指标”,而是:在你最常去的场景里,它能不能持续给你稳定的操控反馈。
一套“出片但更安全”的起飞前工作流
把下面当成每次开飞前的 3 分钟检查,能显著降低“赌命感”:
起降场地:优先选开阔、无细枝线缆、无人流密集的地面;避免碎石扬尘直吹云台。
航线规划:先定“最远点”和“回程走廊”,让返航路径尽量避开树冠、建筑边缘、穿堂风口。
ND 滤镜与快门:根据光线提前装好 ND,避免起飞后手忙脚乱;并让动作更“慢、稳、可控”(你会发现素材更干净)。
风速判断:先看树梢、草地、云层流动,必要时先低空短飞测试悬停稳定再上高度。
电量策略:设一个你自己的“回家线”,一到就回,不讨论。
最后一句话
2026 年的消费级航拍设备越来越聪明,但真正让你拍得安心的,永远是:复杂环境避障可靠、风里云台不乱、电池留足返航冗余、图传不断控。这四件事都做到位,你的航拍会从“碰运气”变成“可复制”。