
问题不是它犯不犯错,而是——它到底看到了什么?为什么这么做?你没法判断下一秒会不会再来一次。
这就是端到端智驾最让人没安全感的地方:它像一个越来越熟练的“司机”,但很多时候不讲理由。
端到端为什么更像黑盒
过去很多方案是拆开来的:看见什么(感知)→怎么决策(规划)→怎么打方向和踩刹车(控制)。
端到端更像把这三段揉成一个大模型:输入一堆传感器信息,输出方向盘/油门/刹车动作。优点是潜力大、上限高;缺点也明显——中间的“推理过程”不容易被你看懂。
所以你会遇到这种体验:它动作很像老司机,但你不知道它是在“预判风险”,还是在“误会了环境”。
影子模式:你的车在后台偷偷学什么
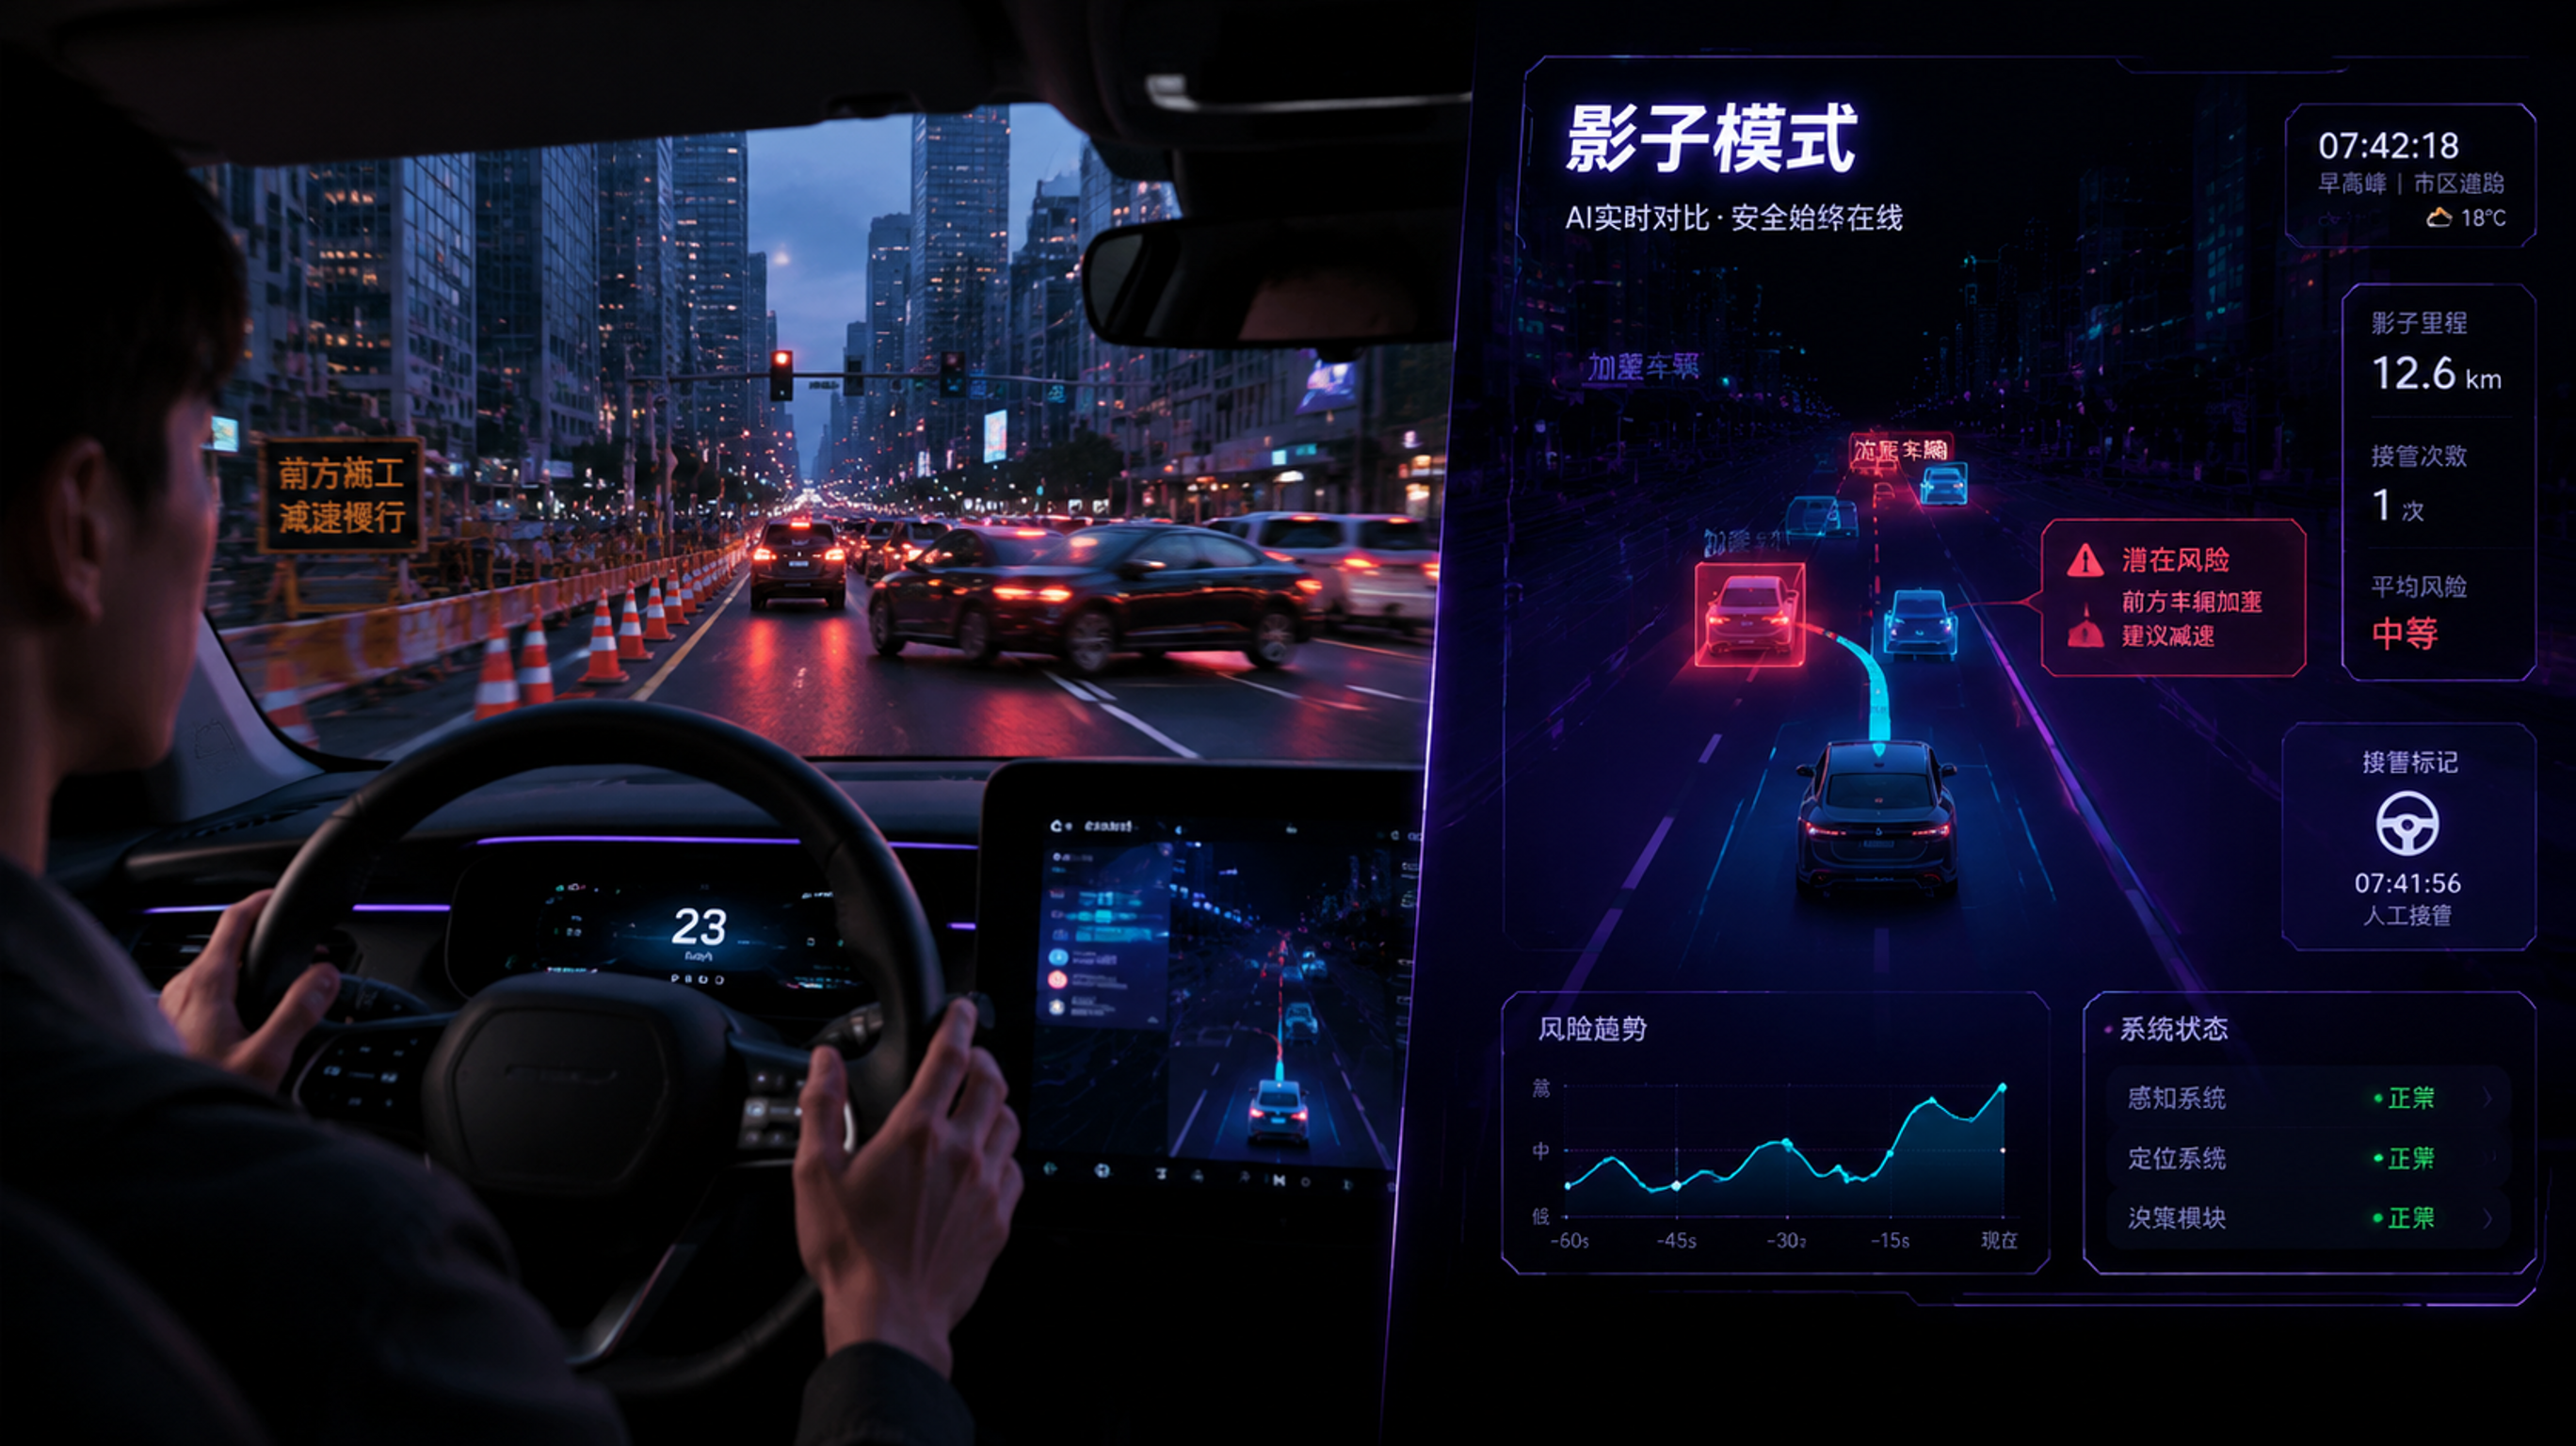
很多量产车会用一种很关键的方式做数据闭环:影子模式。
你开车时,系统在后台“也跑一遍它自己的决策”,并把它的选择和你真实的驾驶行为做对比:同一个场景里,人类怎么做、模型会怎么做,差异在哪里。
它重点盯的不是日常顺畅路段,而是那些最容易让你接管的 corner case,比如:
这些就是“你觉得它不该犯错、但它偏偏最可能犯错”的地方。影子模式的价值在于:不用每次都让它真去冒险,它先在后台试错、记录、回放、再迭代。
别只听发布会:普通人判断成熟度就盯3类“可验证的东西”
很多宣传会讲算力、模型、架构,但对消费者来说,真正能帮你做判断的是这三类东西(哪怕车企不主动讲,你也可以在体验/沟通中去问、去观察):
1) 接管相关表现
你不一定能拿到“官方接管里程”数字,但你可以用体验去感受:同一条熟悉路线,它是不是总在同几个点让你心里发毛?是不是容易出现“先吓你一下再修正”的突兀动作?接管越频繁、越不可预测,越说明边界还不稳。
2) 仿真验证是否够硬
端到端很吃“在虚拟世界里批量复现事故场景”的能力。你听到对方讲“我们做了很多仿真”,不如追问一句:更关注哪些场景?加塞、施工、无标线、夜间逆光这些有没有专门验证?说得越具体,通常越靠谱。
3) 影子模式的数据闭环能力
影子模式不是一句口号,它代表“系统在量产车上持续学习、持续找坑”的机制是否成熟。能稳定收集差异决策、回传、筛选、再训练再下发,才算闭环。没有闭环的端到端,更像交付后便定型、缺少持续迭代的产品。
试驾别走“样板路”:3个专挑边界的路线建议
想快速看出系统水平,别只在车少路直的地方试。找更贴近日常、但不违规的复杂路段(安全第一,手永远准备接管):
你要的不是“它能不能开”,而是“它在不确定场景下,动作是不是稳定、可预测”。
科技极客进阶:用接管记录做一次“家庭智驾复盘”
很多人把智驾当成“买了就会”,但更现实的是“人机共驾”。想让家人用得更安全,可以做一件很实用的事:
把行车记录/接管片段导出,复盘三件事:
这比“你别乱用”有效得多,因为它把黑盒变成了可回忆、可讨论的具体场景。
最后提醒:别把它当L3来用
不管它叫端到端还是大模型,本质上你买到并日常使用的,通常还是“组合驾驶辅助”的范畴。
你可以享受它带来的轻松,但要把“随时接管”当成默认前提。真正的安全感,不来自它说自己多聪明,而来自你知道它的边界在哪里。