更扎心的是:宣传页写得很满,真到树林、电线、玻璃幕墙这些复杂环境里,还是靠飞手心跳在保命。
这篇我不聊无线协议、不聊投屏链路,也不聊影像旗舰夜拍算法,只把两件事讲透:
跟拍稳定性到底被什么决定,以及“全向避障”到底能保你到什么程度。
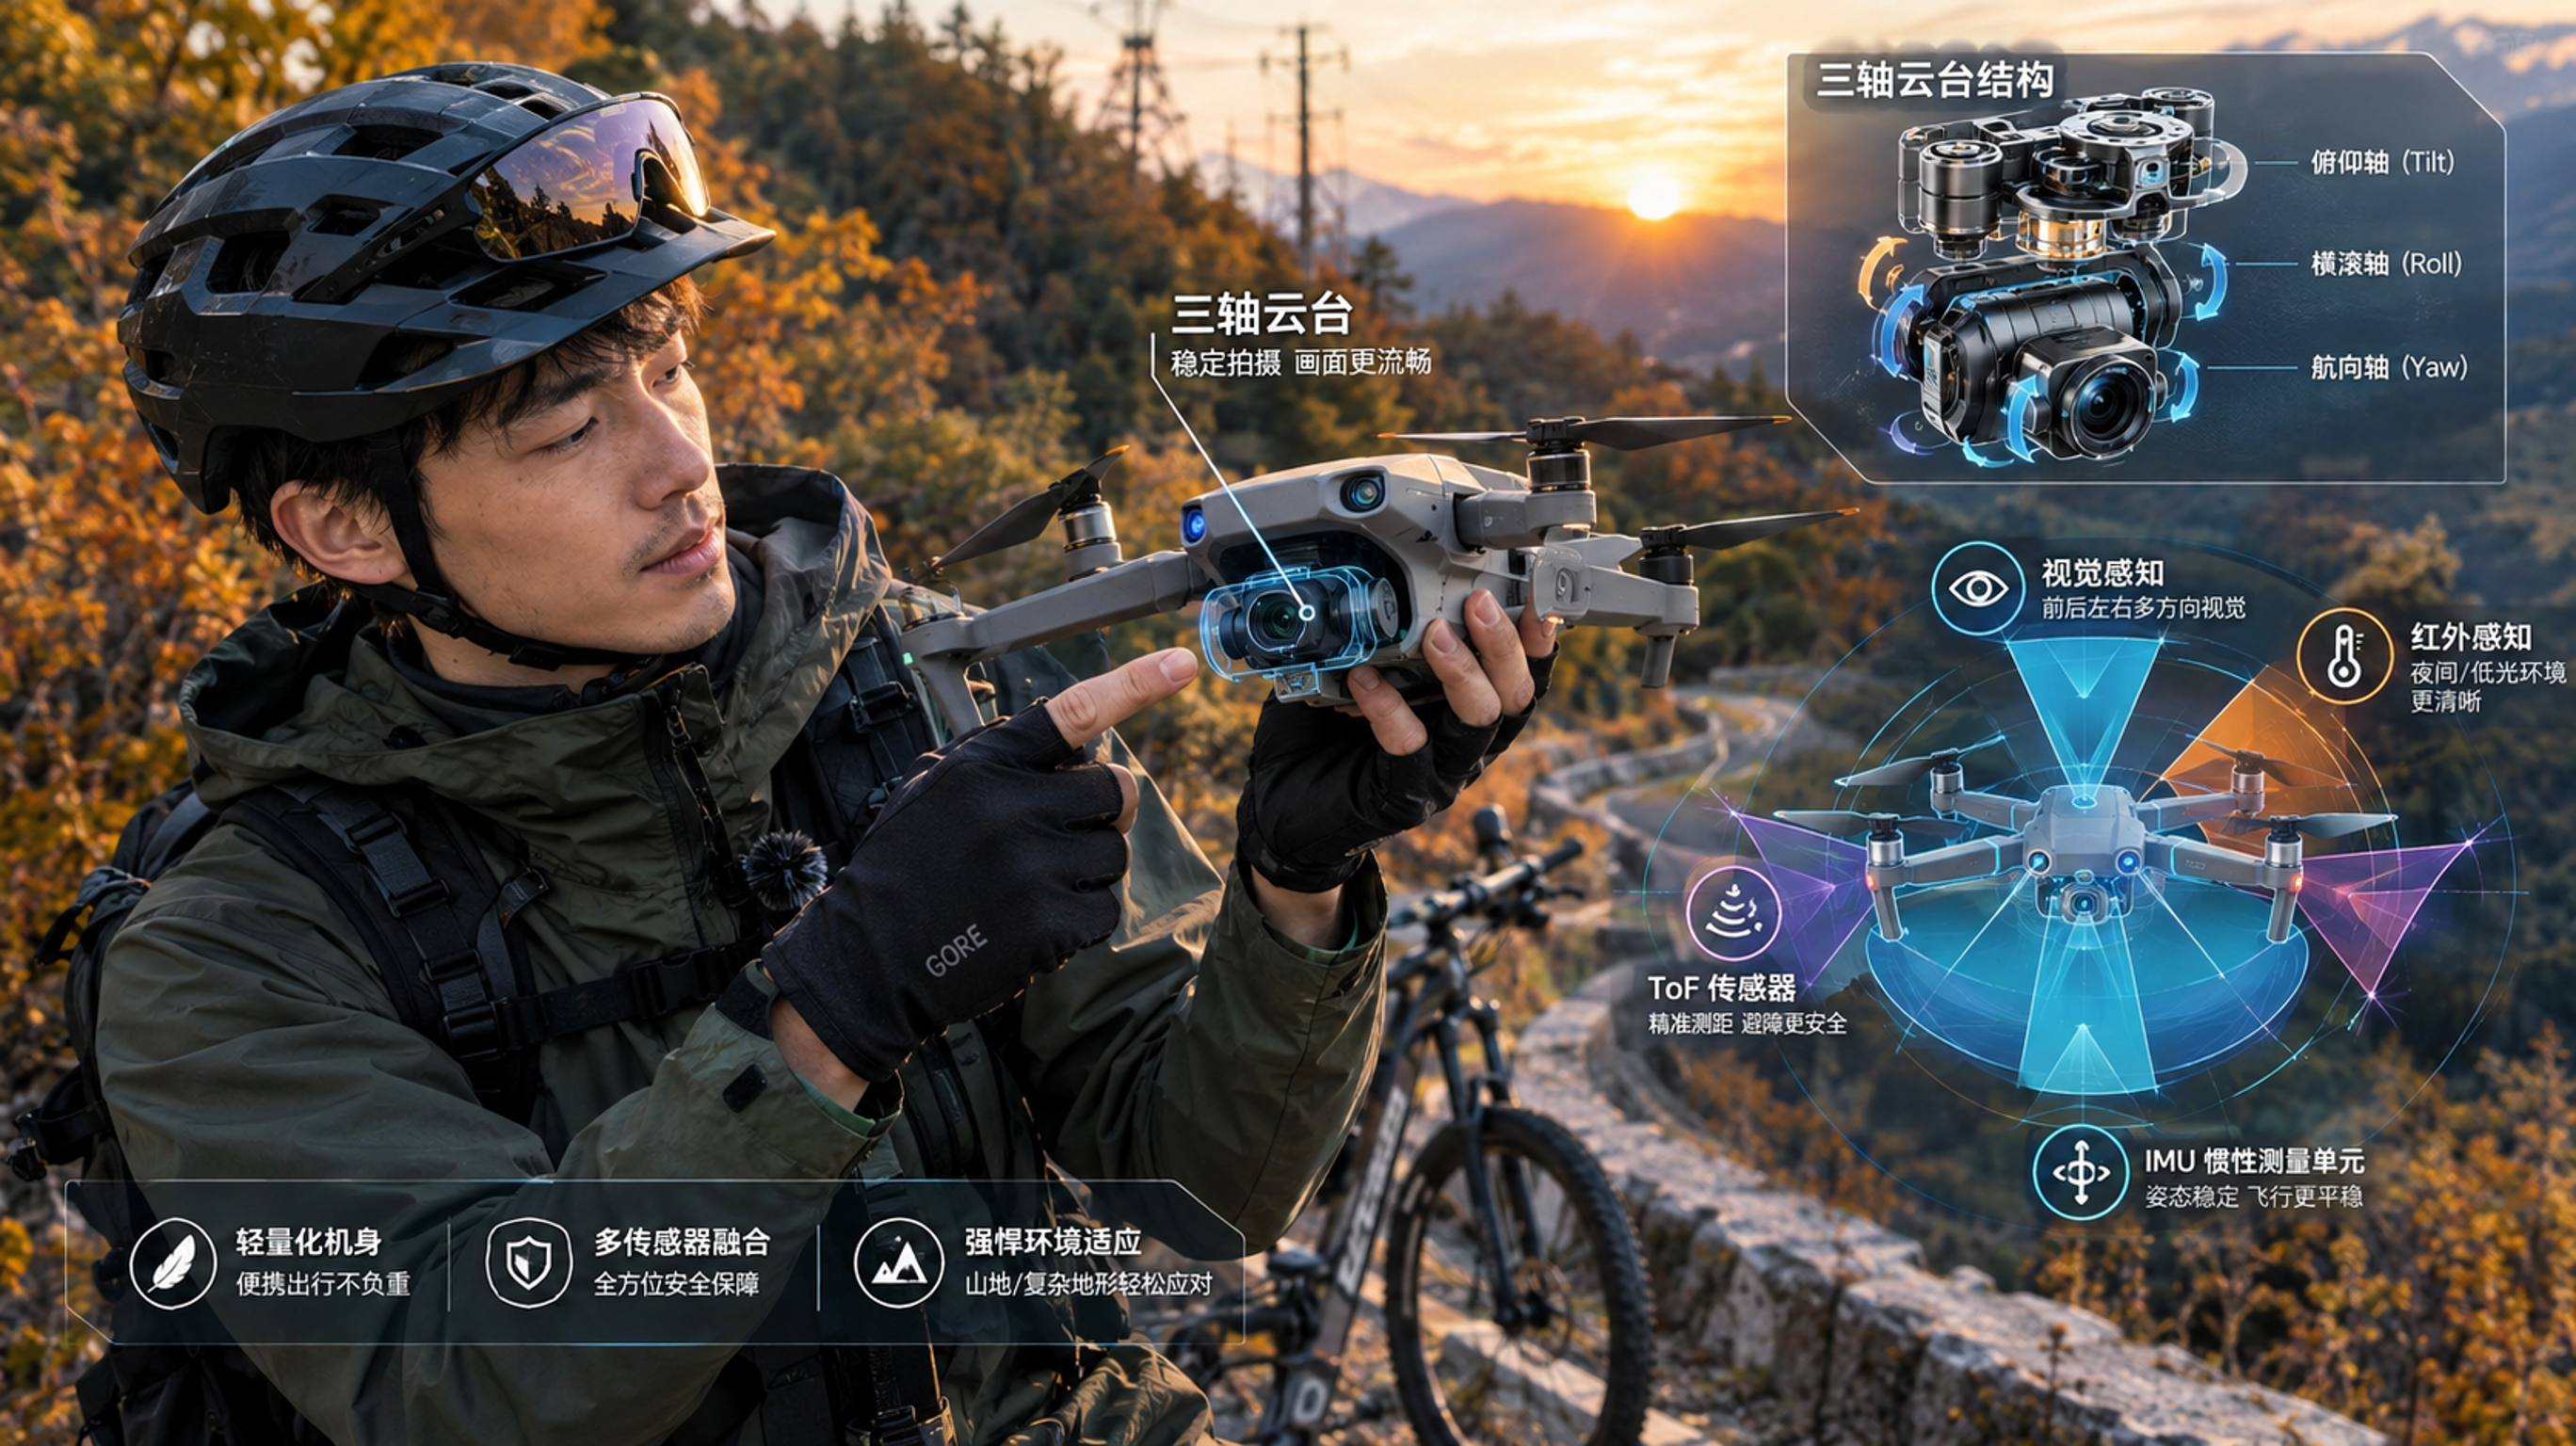
你以为的全向避障,实际是传感器融合的妥协
轻量机想做到“全向”,通常不是靠某一个传感器无敌,而是靠多传感器互补:
问题在于:融合不是“1+1=无敌”,而是“互相兜底,但仍有边界”。一旦场景同时触发几个弱点,比如:
就会出现“看见了但不敢判”“判了但来不及刹”“干脆没识别到”的情况。
跟拍时更麻烦:你在高速相对运动里,避障不仅要识别,还要在很短时间内完成决策与机体姿态调整。
云台稳不稳,先看机械结构,再谈算法
很多人把“稳”都归功于算法,其实跟拍里最先决定上限的是云台的机械结构。
你可以把云台理解成一套“会动的减震支架”,核心看三点:
1) 三轴机械余量够不够
同样是三轴,机械行程、马达扭矩、结构刚性不同,遇到急刹、侧风、急转向时,补偿幅度不够就会“顶到头”。顶到头之后画面会突然一顿或明显抖一下——这不是算法能完全救的。
2) 限位与结构设计是否适合高动态
跟拍常见动作是:前向加速、侧向平移、俯仰快速跟随。云台限位设计如果偏保守,画面就容易在极限动作时产生“拉扯感”,你会觉得跟随不够“顺”。
3) 增稳算法是在“机械允许范围内”做精修
算法更像把剩下的细碎抖动熨平,让画面顺、响应更像人眼。但当机体姿态变化太猛、云台机械补偿不足时,算法只能让抖动看起来“没那么糟”,无法让它“完全不发生”。
一句话:避障决定你会不会撞,云台结构决定你撞没撞之前画面就先废了。
四类最容易“漏检/误判”的跟拍障碍:别拿它赌命
秋季户外跟拍常见场景,我最建议你把下面四类当成“高危题库”,飞之前心里要有预案:
1) 树林:不是“树”难,是“枝叶层”难
粗树干好识别,难的是细枝、密叶、前后景交叠。
跟拍时你还在移动,画面里障碍物大小变化很快,系统要不断更新距离与可通行区域,稍有迟疑就可能贴得很近才反应。
实用做法:林道跟拍不要追求“贴边穿行”,给侧向留出更大冗余;路线尽量选纹理明显、光照更均匀的路段。
2) 电线:细、直、反差小,最爱让人侥幸
电线对很多避障系统来说都属于“看不清、看不稳”的典型。你可能看到机身轻微抬头或急停,但已经很接近了。
实用做法:把电线当成“不可依赖避障”的障碍,提前抬高度,别赌机器“最后一刻能刹住”。
3) 玻璃幕墙:反射与透明会让判断变复杂
玻璃既可能被当成“空”,也可能因为反射产生“假障碍”。跟拍靠近建筑、停车场、玻璃护栏尤其要小心。
实用做法:在玻璃环境里宁可拉开距离、减速飞;不要让航拍设备沿玻璃平行高速侧向掠过。
4) 夜间低照:不是“看不见”,是“看不准”
低照会让视觉类感知信息变少,系统可能还能工作,但识别置信度下降,动作会更保守或更迟疑。跟拍需要稳定连续的判断,低照会放大不确定性。
实用做法:低照跟拍把“速度”当成第一变量,慢下来;并准备随时手动接管,别把复杂地形留给自动模式硬扛。
选机与配置别纠结参数表:按“你要拍什么”来
这里给一个更接地气的选择思路,不涉及具体品牌型号对比,只讲配置逻辑:
新手:优先把“云台稳定+可预期”放在第一位
你更需要的是:画面稳定、跟随平顺、操作压力低。
进阶:你会开始在意“跟随响应+抗风+接管手感”
当你想拍更贴、更快、更复杂的路线时:
出行跟拍三件小事,能直接降低翻车概率
1) 续航规划:别把最后一格电留给“救场”
跟拍最容易出现意外的时刻,往往在你“差不多该返航了”的那段。
做法很简单:给自己设一个“保守返航点”,到了就回,不和电量较劲。
2) ND滤镜与快门:画面顺不顺,和“抖不抖”是两件事
很多人以为云台稳就够了,但快门太快会让画面“硬、碎”,跟拍看起来更像抖动。白天户外适当用ND,让运动模糊更自然,观感会明显提升。
3) 路线设计:先决定“哪里允许出错”
徒步/骑行跟拍,优先选择:
复杂环境下的手动接管:记住这套顺序
真正遇到“它好像要撞了”的瞬间,别急着做太多花活。更稳的接管顺序是:
1) 先减速或悬停(给系统与自己留时间)
2) 拉升高度(比横向绕更安全、更可控)
3) 拉远距离(把障碍从画面边缘推开)
4) 再决定绕行或返航(别在障碍边上犹豫)
你会发现:当你把“高度”和“距离”当成第一救命变量,很多险情都不会发展成炸机。