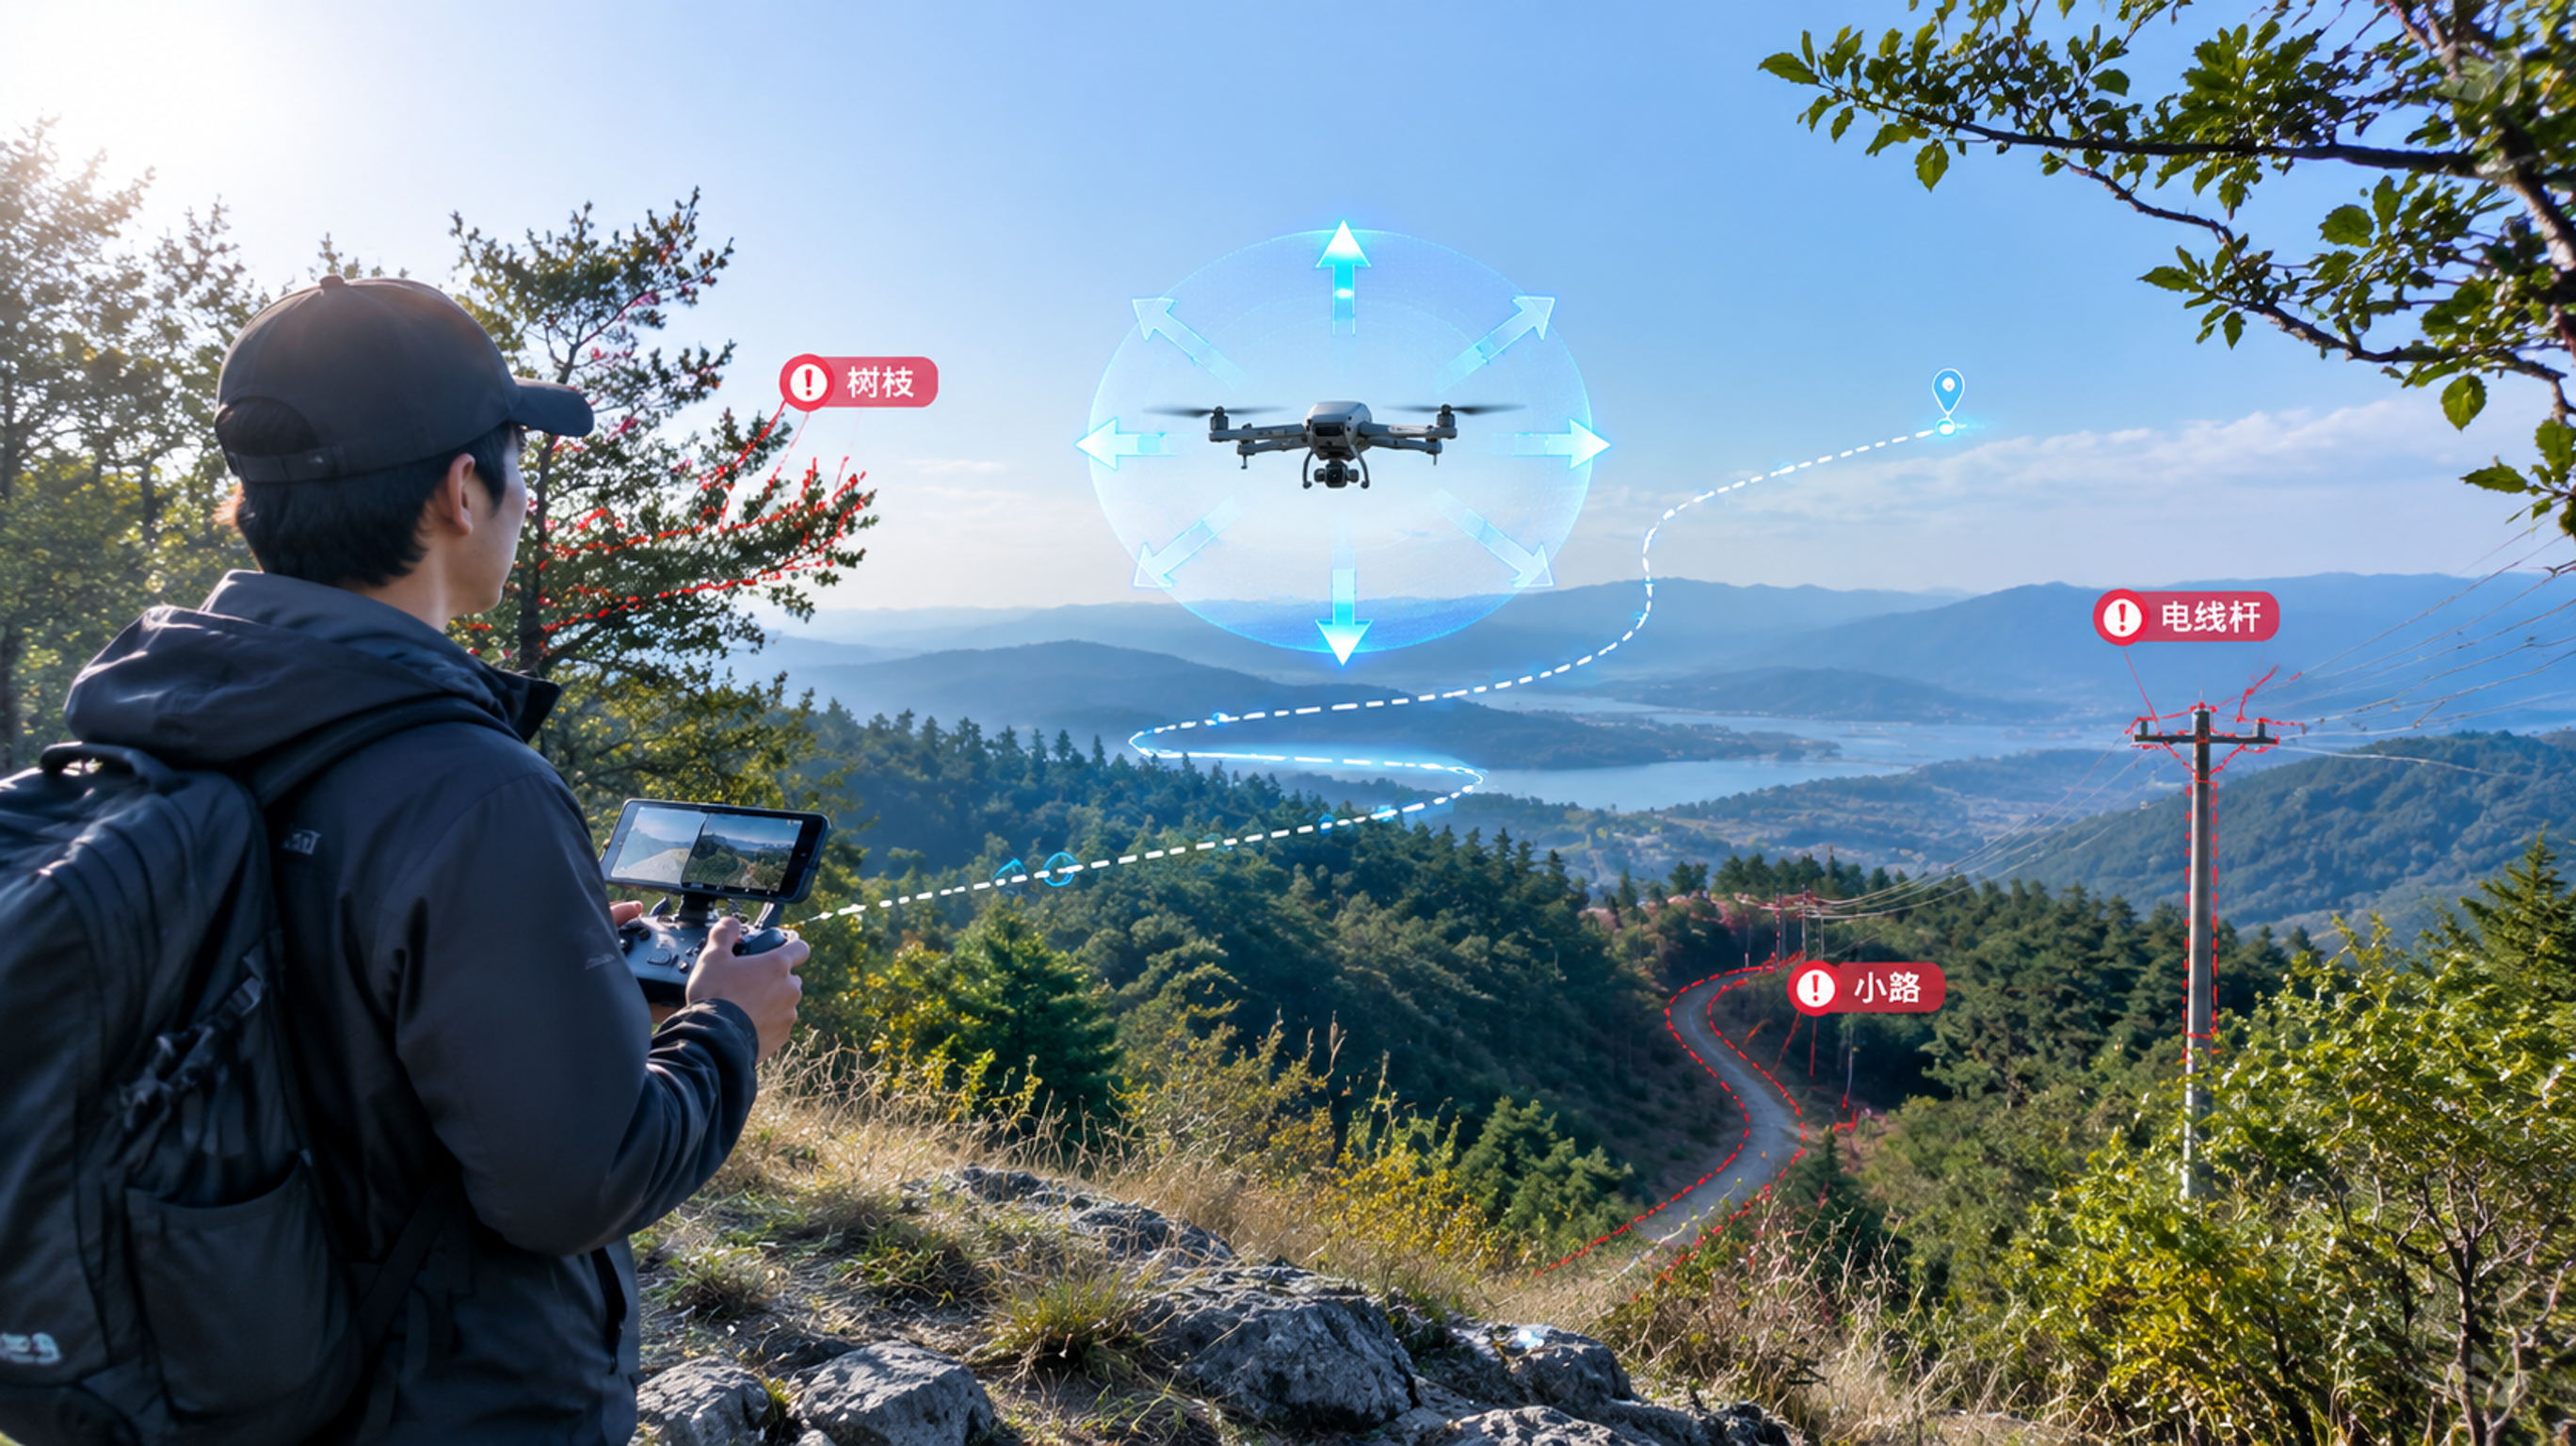
跟拍一辆车,侧边树枝一晃就进镜头;想贴着山脊走线,避障提示忽有忽无;风一大画面就开始抖,回看还以为自己手在抖;最要命的是电量掉得比想象快,返航那段像在看倒计时。
很多人把锅甩给“技术不行”,但真相更常见:你买/你调的那台机器,把风险藏在了避障、云台结构和电池冗余里。2026这波消费级航拍机更新,最值得盯的也正是这三块。
先把“全向避障”这四个字拆开看
同样写着“全向”,在复杂环境里差距会特别明显:枝叶、细电线、逆光、侧向高速掠过……这些都是避障最容易翻车的场景。
你可以用一个很实用的思路判断它靠不靠谱:看它“看见”的方式是否够多,以及“决定”的逻辑是否够稳。
真正拉开差距的是:多传感器融合 + 决策策略。你不需要背术语,只要记住一个用户层面的检查点:
侧向/斜向高速移动时,它是“提前减速并绕开”,还是“临近急刹+乱飘”?前者更像成熟方案,后者往往意味着决策余量不够。
风一起来,才是“云台结构”见真章的时候
很多人买航拍机只看参数表的云台轴数,却忽略了:结构刚性、增稳余量、机身抗风控制才是你在户外能不能稳出片的底盘。
你可以用“三段自测”思路去验证(不依赖任何品牌特性):
1) 悬停稳不稳
同一地点悬停 20-30 秒,看画面边缘是否持续轻微摆动。轻微的“漂移”正常,但如果出现规律性的抖动,往往是抗风控制与云台协同不够。
2) 转向时稳不稳
缓慢横移 + 轻转向,观察画面是否出现“像果冻一样的波动”。这类现象用户体感就是:看着不严重,但回放特别影响质感。
3) 俯仰跟随自然不自然
拍人/车跟拍时,俯仰追踪如果总是“追过头再拉回”,会让你后期很难剪,尤其是需要稳定节奏的镜头。
一句话:风越大,你越能看出云台结构和控制算法是不是“有余量”。余量不足,任何“看起来很稳”的场景都只是室内演示。
电池别只看标称续航:把“返航冗余”算明白
标称时间好看,不等于你敢飞那么久。因为你真实会遇到:
更稳的做法是:把飞行计划按“可用时间”而不是“标称时间”来做。给自己留出返航缓冲,尤其是第一次飞新地点。
一个很实操的判断方式:
如果你经常拍长距离跟拍或沿山脊走线,电池体验的分水岭不是“多几分钟”,而是电量曲线是否稳定、末段是否可预测。可预测才是安全感。
一套更稳的出片工作流:少冒险也能更好看
很多炸机不是“飞得太难”,而是流程太随意。你可以用下面这套更稳的顺序,把风险提前消掉。
起飞前:三件事先做完再上天
1) 选起降点:宁可远一点,也要干净
避开树冠边缘、碎石坡、强电磁干扰密集区。起飞点干净,会显著减少“刚离地就慌”的概率。
2) 先做“航线规划”,再决定镜头
先在脑子里画出:起点—主体—退场—返航四段。尤其把“退场路线”想清楚,别只会往前飞不会退。
3) ND 滤镜思路:先保曝光稳定,再谈画面质感
户外高动态场景,曝光漂移会让画面忽明忽暗,后期难救。先把曝光策略稳定住,你的镜头运动才更像“电影感”。
飞行中:把“危险动作”拆成可控动作
收尾:别等电量焦虑才想起返航
你越晚返航,越容易在“低电+逆风+信号波动”三件事叠加时手忙脚乱。更稳的习惯是:
每拍完一条主镜头,就立刻评估一次距离和风向,决定要不要换电/回收。